

 登录
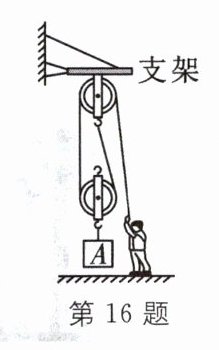
16. 如图所示,滑轮组悬挂在水平支架上,某工人站在水平地面上,竖直向下拉动绳子自由端,使物体A以0.1m/s的速度匀速上升,物体A所受的重力大小为800N,工人质量为90kg,绳子自由端受到竖直向下的拉力为500N,不计滑轮组的绳重和摩擦,绳子自由端拉力的功率为
100
W,该滑轮组的机械效率为80
%。该工人利用此滑轮组不能
(选填“能”或“不能”)提起重1700N的货物。答案
100 80 不能
解析
由图可知,承担物重的绳子段数$n=2$。
绳子自由端移动速度$v_{绳}=nv_{物}=2×0.1\,m/s=0.2\,m/s$。
绳子自由端拉力的功率$P=Fv_{绳}=500\,N×0.2\,m/s=100\,W$。
滑轮组的机械效率$\eta=\frac{W_{有}}{W_{总}}=\frac{Gh}{Fs}=\frac{Gh}{Fnh}=\frac{G}{nF}=\frac{800\,N}{2×500\,N}=80\%$。
不计绳重和摩擦,$F=\frac{1}{n}(G+G_{动})$,则动滑轮重$G_{动}=nF - G=2×500\,N-800\,N=200\,N$。
工人最大拉力$F_{max}=G_{人}=m_{人}g=90\,kg×10\,N/kg=900\,N$。
能提起的最大物重$G_{max}=nF_{max} - G_{动}=2×900\,N-200\,N=1600\,N<1700\,N$,故不能提起。
100 80 不能
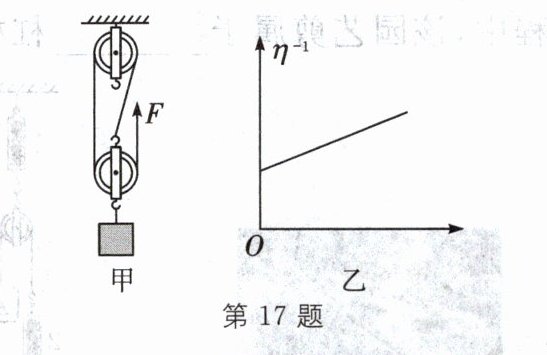
17. 小明测量如图甲所示滑轮组的机械效率,某次实验中将重25N的物体竖直匀速提升1m高度,用时5s,绳子自由端的竖直拉力为10N,则拉力的功率为
6
W,滑轮组的机械效率为83.3
%(保留一位小数)。小明利用图甲滑轮组,只改变物重进行了多次实验(忽略绳重和摩擦),作出了如图乙所示的图像,已知该图像的纵坐标表示滑轮组机械效率的倒数,则该图像的横坐标所表示的物理量是G⁻¹
(用符号描述)。答案
6 83.3 G⁻¹
解析
6 83.3 $ G^{-1} $
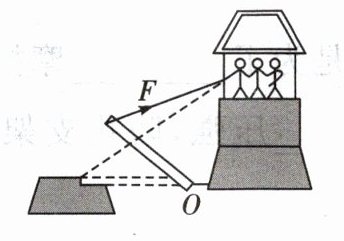
18. (2分)中国古代人民为了抵御外敌入侵,常在城池周围建造护城河,通过吊桥升降控制人员进出。如图所示是吊桥被拉起时的模型图,请在图中画出吊桥受到重力的示意图和拉力F的力臂l。
答案
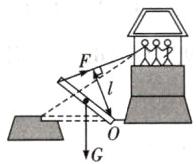
如图所示:
解析
【分析】
1. 画重力示意图:重力的方向始终竖直向下,作用点为吊桥的重心(即吊桥的几何中心),因此过吊桥重心竖直向下画带箭头的线段并标注G即可。
2. 画拉力F的力臂:根据力臂的定义,力臂是支点到力的作用线的垂直距离,所以需过支点O向拉力F的作用线作垂线段,标注该垂线段为l。
【解析】
1. 绘制重力示意图:
确定吊桥的重心(吊桥的中点位置),从重心处竖直向下画一条带箭头的线段,在箭头旁标注“G”,表示吊桥受到的重力。
2. 绘制拉力F的力臂l:
以支点O为起点,向拉力F的作用线作垂线段,将该垂线段标注为“l”,此垂线段就是拉力F的力臂。
最终作图如参考答案所示。
【答案】
如图所示(重力作用于吊桥重心,竖直向下标注G;过支点O作拉力F作用线的垂线,标注力臂l)
【知识点】
重力示意图画法,力臂的画法
【点评】
本题是力学基础作图题,考查重力的方向特性与力臂的定义,需要准确掌握重力方向竖直向下、力臂为支点到力的作用线的垂直距离这两个核心内容,侧重对基本概念的理解与应用。
【难度系数】
0.7
19. (15分)小勇在“探究杠杆的平衡条件”实验中,所用的实验器材有杠杆、支架、细线、质量相同的钩码若干。
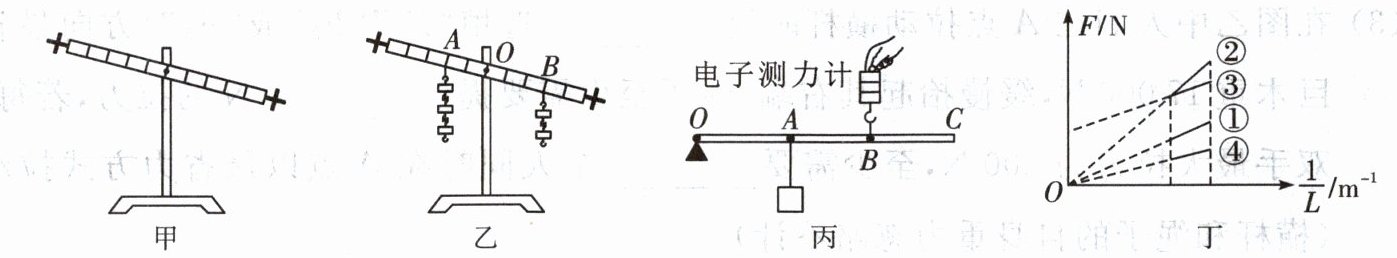
(1)实验装置如图甲所示静止在桌上,此时杠杆
(2)小勇在水平平衡的杠杆两边挂上钩码后如图乙所示,他应该在下列方法中选择
A. 向左调节平衡螺母
B. 将左侧钩码向左移动
C. 增加右侧钩码个数
(3)探究完杠杆的平衡条件后,小勇用如图丙所示的轻质杠杆提升重物。轻质杠杆可绕O点转动,A点悬挂一重为18N的物体M,B点受到电子测力计竖直向上的拉力F,杠杆水平静止,已知OA= AB= BC,则F=
(1)实验装置如图甲所示静止在桌上,此时杠杆
是
(选填“是”或“不是”)平衡状态,为了调节杠杆在水平位置平衡,他应将两侧的平衡螺母向左
(选填“左”或“右”)调节。(2)小勇在水平平衡的杠杆两边挂上钩码后如图乙所示,他应该在下列方法中选择
B
使杠杆重新在水平位置平衡。A. 向左调节平衡螺母
B. 将左侧钩码向左移动
C. 增加右侧钩码个数
(3)探究完杠杆的平衡条件后,小勇用如图丙所示的轻质杠杆提升重物。轻质杠杆可绕O点转动,A点悬挂一重为18N的物体M,B点受到电子测力计竖直向上的拉力F,杠杆水平静止,已知OA= AB= BC,则F=
9
N。保持杠杆水平静止,将F的作用点从B移至C,此过程中F的方向始终不变,F的力臂记为L,F的大小会发生变化,F与$\frac{1}{L}$的关系图像为图丁中的①;将M从A移至B,再重复上述步骤,F与$\frac{1}{L}$的关系图像为图丁中的②
(选填“①”“②”“③”或“④”)。答案
(1)是 左 (2)B (3)9 ②
解析
【分析】
1. 第(1)问:首先明确杠杆平衡状态包括静止和匀速转动,图甲中杠杆静止,所以是平衡状态。调节杠杆水平平衡时,要向杠杆上翘的一端调节平衡螺母,图甲中杠杆右端下沉、左端上翘,所以平衡螺母向左调。
2. 第(2)问:杠杆挂上钩码后,不能再调节平衡螺母,先排除A选项。根据杠杆平衡条件$F_1L_1=F_2L_2$,计算图乙中左右两侧的力与力臂的乘积,左侧为$2G×2L=4GL$,右侧为$2G×3L=6GL$,左侧乘积更小,需要增大左侧的力与力臂的乘积,将左侧钩码左移可增大左侧力臂,使杠杆重新平衡;增加右侧钩码个数会让右侧乘积更大,杠杆更不平衡,所以选B。
3. 第(3)问:先根据杠杆平衡条件计算拉力F,设$OA=L$,则$OB=2L$,代入公式$G×OA=F×OB$即可求解。当M从A移到B时,阻力臂变大,根据$F×L_{臂}=G×L_{阻}$变形为$F=G×L_{阻}×\frac{1}{L_{臂}}$,$G$不变,$L_{阻}$变大,所以$F$与$\frac{1}{L}$的图像斜率变大,对应图丁中的②。
【解析】
(1) 杠杆的平衡状态包括静止状态和匀速转动状态,图甲中杠杆静止,因此是平衡状态;杠杆右端下沉、左端上翘,为使杠杆在水平位置平衡,应将两侧的平衡螺母向左调节。
(2) 杠杆挂上钩码后,不能再调节平衡螺母,故A错误;设每个钩码重力为$G$,每格长度为$L$,图乙中左侧力与力臂的乘积为$2G×2L=4GL$,右侧为$2G×3L=6GL$,左侧乘积小于右侧。
选项B:将左侧钩码向左移动,左侧力臂增大,力与力臂的乘积增大,可使杠杆重新平衡,该方法可行;
选项C:增加右侧钩码个数,右侧力与力臂的乘积会更大,杠杆更不平衡,该方法不可行;
因此选B。
(3) 设$OA=L$,则$OB=2L$,根据杠杆平衡条件$F_1L_1=F_2L_2$可得:
$G×OA=F×OB$,代入数据$18N×L=F×2L$,解得$F=9N$。
当M从A移至B时,阻力臂$L_{阻}$变大,由$F×L_{臂}=G×L_{阻}$变形得$F=G×L_{阻}×\frac{1}{L_{臂}}$,$G$不变,$L_{阻}$变大,所以$F$与$\frac{1}{L}$的关系图像的斜率比原来大,对应图丁中的②。
【答案】
(1) 是;左
(2) B
(3) 9;②
【知识点】
杠杆平衡状态判断;杠杆平衡条件;杠杆平衡调节
【点评】
本题围绕杠杆平衡条件展开,既考查了实验中杠杆的调节、平衡状态判断,又考查了杠杆平衡条件的定量计算和图像分析,需要注意实验过程中平衡螺母和钩码调节的不同要求,以及公式的灵活变形应用。
【难度系数】
0.6
