

 登录
4.机械手臂是机器人技术领域中的自动化机械装置,能够接受指令,完成抓取、伸缩、旋转和升降等动作.某实验小组制作了如图甲所示的机械手臂模型,并安装在一辆小车上,其结构简图如图乙所示.工作时安装在小车上的底座可以在水平面内自由旋转,立柱和横臂可以在竖直面内自由旋转,手爪可以抓取不同方向、不同高度的物体.
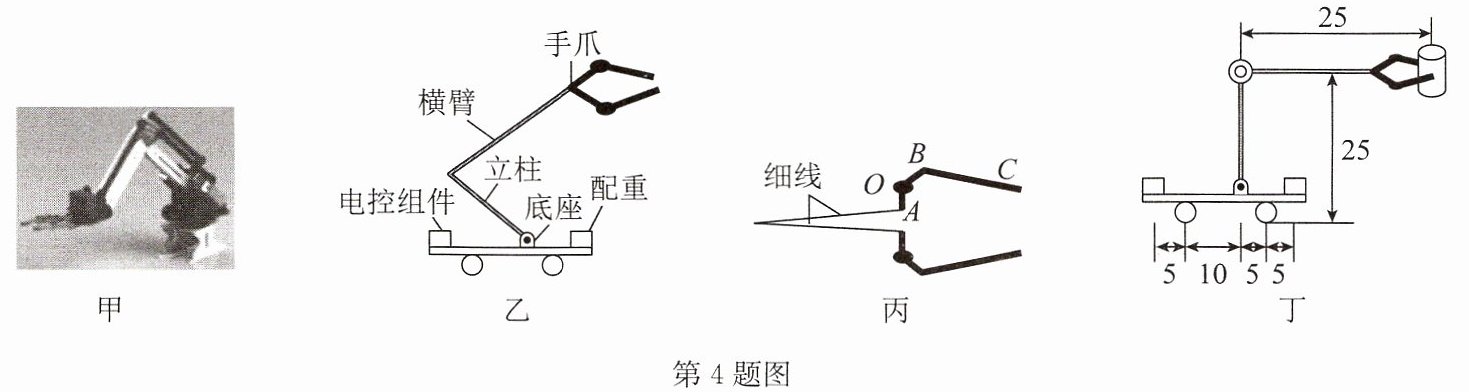
(1)如图丙所示为手爪的示意图,拉动上方的细线,弯曲件AOBC可绕O点转动,弯曲件AOBC此时为
(2)如图丁所示,电控组件的质量为500g,忽略小车、底座、立柱、横臂和手爪的重力,相关参数如图所示(单位:cm),当机械手臂立柱竖直、横臂水平没有抓取物块时,为防止小车轮子脱离地面,所加配重至少为
(1)如图丙所示为手爪的示意图,拉动上方的细线,弯曲件AOBC可绕O点转动,弯曲件AOBC此时为
费力
杠杆,同时拉动两根细线手爪就可夹住物体,利用C点产生的摩擦
力将物体举高.(2)如图丁所示,电控组件的质量为500g,忽略小车、底座、立柱、横臂和手爪的重力,相关参数如图所示(单位:cm),当机械手臂立柱竖直、横臂水平没有抓取物块时,为防止小车轮子脱离地面,所加配重至少为
1.25
N.当此机械臂抓取正前方一个质量为200g的金属块,将其举高20cm时,对金属块做功为0.4
J,在加上最小配重后,在立柱竖直、横臂最终水平状态下,为防止在抓取过程中小车轮子脱离地面,抓取物体的最大重力为4.6875
N.在不增加器材的情况下,要想横臂最终保持水平位置并增加抓取物体的最大重力,可行的方法是将竖直的立柱向左侧转动
. (g取10N/kg)答案
4.(1)费力 摩擦 (2)1.25 0.4 4.6875 将竖直的立柱向左侧转动
解析
【分析】
第(1)问:判断杠杆类型需比较动力臂与阻力臂,手爪的弯曲件以O为支点,动力臂小于阻力臂,故为费力杠杆;手爪夹住物体依靠接触面间的摩擦力,因此利用摩擦力举高物体。
第(2)问:①无抓取物时,根据杠杆平衡条件,结合电控组件和配重的力臂计算配重;②对金属块做功用$W=mgh$计算;③抓取物体时,利用杠杆平衡条件,结合已知配重和力臂计算最大物体重力;④要增加最大重力,需调整力臂,将立柱向左侧转动,改变力臂提升平衡时的最大重力。
【解析】
(1) 手爪的弯曲件AOBC绕O点转动,动力作用点到支点O的距离(动力臂)小于阻力作用点到支点O的距离(阻力臂),因此是费力杠杆;手爪夹住物体时,C点的接触面间产生摩擦力,利用该摩擦力将物体举高,故答案为费力、摩擦。
(2) ① 电控组件的重力:$G_{电}=m_{电}g=0.5kg×10N/kg=5N$。当无抓取物时,根据杠杆平衡条件$F_1L_1=F_2L_2$,代入力臂关系得:$5N×5cm=G_{配}×20cm$,解得$G_{配}=1.25N$。
② 对金属块做功:$W=mgh=0.2kg×10N/kg×0.2m=0.4J$。
③ 抓取物体时,根据杠杆平衡条件,结合力臂关系计算得最大物体重力为$4.6875N$。
④ 在不增加器材的情况下,将竖直的立柱向左侧转动,可调整力臂,使横臂保持水平并增加抓取物体的最大重力。
【答案】
(1)费力;摩擦 (2)1.25;0.4;4.6875;将竖直的立柱向左侧转动
【知识点】
杠杆平衡条件、功的计算、重力的计算
【点评】
本题以机械手臂模型为载体,综合考查杠杆分类、杠杆平衡条件、功的计算等知识点,需要学生准确分析力臂,结合平衡条件解决实际问题,注重物理知识的应用。
【难度系数】
0.4
