
 登录
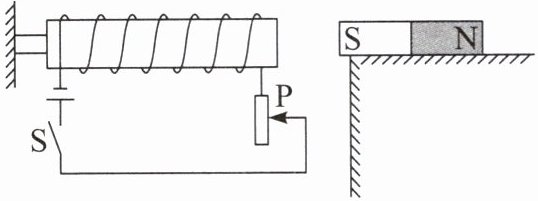
4. 如图所示,条形磁体置于水平桌面上,电磁铁与条形磁体处于同一水平线,且左端固定。当开关S闭合,电路中滑动变阻器的滑片P逐渐向下移动时,条形磁体始终保持静止,则在此过程中,条形磁体受到的摩擦力(
A.方向向右,逐渐减小
B.方向向右,逐渐增大
C.方向向左,逐渐减小
D.方向向左,逐渐增大
A
)。A.方向向右,逐渐减小
B.方向向右,逐渐增大
C.方向向左,逐渐减小
D.方向向左,逐渐增大
答案
A
解析
【分析】
要解决此题,需按以下步骤思考:
1. 用安培定则判断电磁铁的磁极:先确定电流方向,右手握住螺线管,四指指向电流的环绕方向,可得出电磁铁右端为N极;
2. 判断磁极间的相互作用:电磁铁右端N极与条形磁体左端S极是异名磁极,相互吸引,因此条形磁体受到向左的吸引力;
3. 分析滑动变阻器滑片移动的影响:滑片P向下移动时,滑动变阻器接入电路的电阻变大,电路中电流变小,电磁铁磁性减弱,对条形磁体的吸引力减小;
4. 根据平衡条件判断摩擦力:条形磁体静止,水平方向受力平衡,摩擦力与吸引力大小相等、方向相反,因此摩擦力方向向右,且随吸引力减小而逐渐减小。
【解析】
1. 确定电磁铁磁极:电流从电源正极流入螺线管左端,根据安培定则,右手握住螺线管,四指沿电流环绕方向,大拇指指向螺线管右端,故电磁铁右端为N极;
2. 磁极间作用规律:异名磁极相互吸引,因此电磁铁对条形磁体施加向左的吸引力;
3. 电流与磁性的关系:滑片P向下移动,滑动变阻器接入电阻增大,电路电流减小,电磁铁磁性减弱,对条形磁体的吸引力减小;
4. 摩擦力的平衡分析:条形磁体静止,水平方向受平衡力,摩擦力与吸引力是一对平衡力,故摩擦力方向与吸引力相反(向右),大小等于吸引力,随吸引力减小而逐渐减小。
【答案】
A
【知识点】
安培定则、磁极间的相互作用、摩擦力
【点评】
本题综合考查安培定则、磁极间的相互作用和摩擦力的平衡条件,需结合电磁学和力学知识分析受力变化,是初中物理的典型综合题。
【难度系数】
0.5
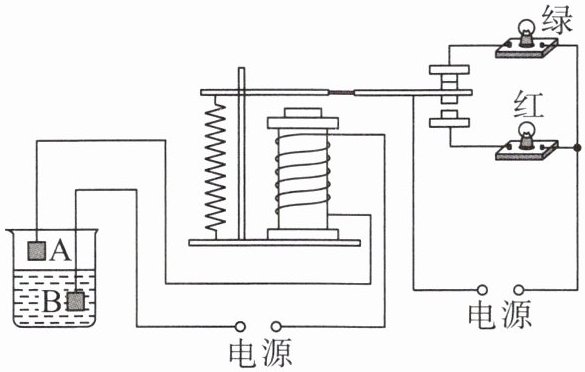
5.(2024·青海西宁中考)下图是一种水位自动报警器的原理图。当水位到达金属块A时,
红
灯亮;控制电路的电源右端为正极时,电磁铁的上端为S
极(一般的水都能导电)。答案
5.红 S
解析
【分析】
要解决该题,需分两步分析:首先理解水位自动报警器的工作原理,利用电磁继电器的控制电路通断控制工作电路,结合水的导电性判断控制电路是否接通,进而确定工作电路的灯亮情况;再根据控制电路的电流方向,运用安培定则判断电磁铁的磁极。
【解析】
1. 当水位到达金属块A时,由于一般的水能够导电,控制电路被接通,电磁铁获得磁性,吸引衔铁向下运动,使工作电路中红灯所在的支路接通,绿灯所在的支路断开,因此红灯亮。
2. 控制电路的电源右端为正极时,电流从电磁铁的下端流入、上端流出。根据安培定则:右手握住螺线管,四指指向电流的环绕方向,大拇指所指的一端为N极,由此可判断电磁铁的下端为N极,上端为S极。
【答案】
红;S
【知识点】
电磁继电器;安培定则
【点评】
本题考查电磁继电器的工作原理和安培定则的应用,属于基础题型,需掌握电磁继电器的工作逻辑和安培定则的正确使用方法,难度适中。
【难度系数】
0.6
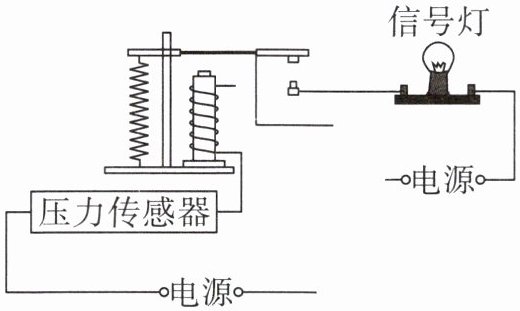
6. 下图为某大桥的车辆超重报警装置设计图。当路面压力达到设定值时,压力传感器就接通电路。要求车辆超重时,信号灯就发光,请在图中连好电路。
答案
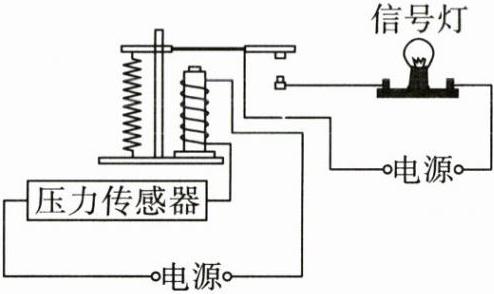
如图所示:
解析
【分析】
要完成该超重报警装置的电路连接,需明确电磁继电器的工作逻辑:控制电路由压力传感器、电源和电磁铁构成,工作电路由信号灯和电源构成。当车辆超重时,压力传感器接通控制电路,电磁铁获得磁性吸引衔铁向下运动,此时需让工作电路导通使信号灯发光,因此要将信号灯的工作电路连接到衔铁被吸下时对应的下方触点,保证电磁铁吸合衔铁时工作电路接通。
【解析】
1. 区分控制电路与工作电路:控制电路包含压力传感器、电源、电磁铁;工作电路包含信号灯、电源。
2. 连接工作电路:将信号灯所在电路的一端接电源,另一端连接到下方的静触点,使衔铁的动触点能与该静触点接触,当控制电路接通,电磁铁吸下衔铁,动触点与下方静触点贴合,工作电路导通,信号灯发光。
【答案】
【知识点】
电磁继电器应用、电路连接
【点评】
本题结合实际场景考查电磁继电器的电路连接,需理解控制电路与工作电路的联动关系,是电磁知识在生活中的典型应用,难度适中。
【难度系数】
0.5
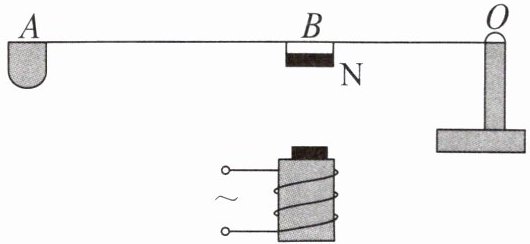
7. 下图是一个颈椎按摩仪的结构示意图,ABO可以看作是一个杠杆,O为支点,B处有一个条形磁体,A处有一个按摩槌头。当电磁铁输入方向可以改变的电流时,条形磁体会受到引力或斥力,带动按摩槌头振动,按摩槌头给颈部的力大小为6 N。已知 $ l_{AB}: l_{AO}=3:5 $,则ABO可以看作一个
费力
杠杆,电磁铁的原理是电流的磁效应
。若按摩槌头向下运动,此时电磁铁的上端为S
极,条形磁体受到的引力或斥力为15
N(按摩槌头、条形磁体和杠杆所受的重力忽略不计)。答案
7. 费力 电流的磁效应 S 15
【解析】杠杆在使用的过程中,O为支点,A点受到的力为阻力,B点受到的力为动力,阻力臂大于动力臂,为费力杠杆。电磁铁通电后具有磁性,利用的是电流的磁效应。若按摩槌头向下运动,则电磁铁的上端与磁体的N极相互吸引,所以电磁铁的上端为S极。根据题意可知,$l_{AB}:l_{AO}=3:5$,则$l_{AO}:l_{BO}=5:2$;根据杠杆平衡条件可知$F_A × l_{AO}=F × l_{BO}$,得
$F=\frac{F_A × l_{AO}}{l_{BO}}=\frac{6\ \mathrm{N} × 5}{2}=15\ \mathrm{N}。$
【解析】杠杆在使用的过程中,O为支点,A点受到的力为阻力,B点受到的力为动力,阻力臂大于动力臂,为费力杠杆。电磁铁通电后具有磁性,利用的是电流的磁效应。若按摩槌头向下运动,则电磁铁的上端与磁体的N极相互吸引,所以电磁铁的上端为S极。根据题意可知,$l_{AB}:l_{AO}=3:5$,则$l_{AO}:l_{BO}=5:2$;根据杠杆平衡条件可知$F_A × l_{AO}=F × l_{BO}$,得
$F=\frac{F_A × l_{AO}}{l_{BO}}=\frac{6\ \mathrm{N} × 5}{2}=15\ \mathrm{N}。$
解析
【分析】首先确定杠杆的支点、动力臂和阻力臂:支点为O,A处按摩槌头的力是阻力,阻力臂为AO;B处条形磁体的力是动力,动力臂为BO。结合已知的长度比例判断杠杆类型;电磁铁利用电流的磁效应工作,结合磁极间的相互作用判断电磁铁极性;最后根据杠杆平衡条件计算作用力大小。
【解析】1. 判断杠杆类型:支点为O,阻力臂是AO,动力臂是BO。由$l_{AB}:l_{AO}=3:5$,可得$l_{BO}=l_{AO}-l_{AB}$,即动力臂小于阻力臂,因此该杠杆为费力杠杆。
2. 电磁铁原理:电磁铁通电后产生磁性,利用的是电流的磁效应。
3. 判断电磁铁极性:按摩槌头向下运动,说明A点向下,杠杆绕O转动时B点向上;条形磁体下端为N极,要使B点向上,电磁铁需对条形磁体产生吸引力,根据异名磁极相互吸引,可知电磁铁上端为S极。
4. 计算作用力大小:根据杠杆平衡条件$F_Al_{AO}=Fl_{BO}$,已知$l_{AO}:l_{BO}=5:2$,$F_A=6\ \mathrm{N}$,代入得$F=\frac{F_A × l_{AO}}{l_{BO}}=\frac{6\ \mathrm{N} ×5}{2}=15\ \mathrm{N}$。
【答案】费力;电流的磁效应;S;15
【知识点】杠杆分类、电流的磁效应、杠杆平衡条件
【点评】本题结合生活中的颈椎按摩仪,将杠杆和电磁铁的知识点与实际应用结合,考查基础概念和规律的应用,难度适中。
【难度系数】0.6
