

 登录
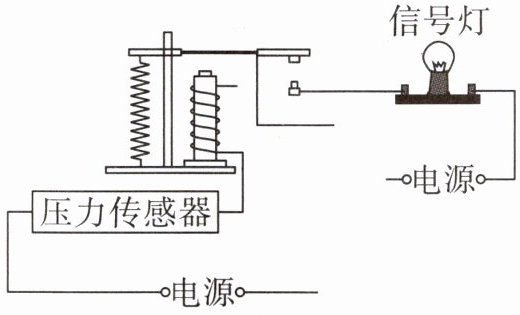
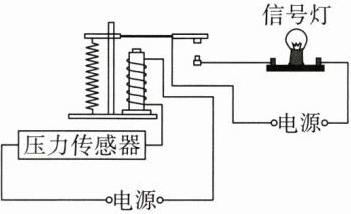
6.下图为某大桥的车辆超重报警装置设计图。当路面压力达到设定值时,压力传感器就接通电路。要求车辆超重时,信号灯就发光,请在图中连好电路。
答案
6.
解析
【分析】
要解决这个问题,需明确电磁继电器的工作原理:电磁继电器分为控制电路和工作电路。本题中,压力传感器所在的是控制电路,信号灯所在的是工作电路。当路面压力达到设定值时,压力传感器接通控制电路,电磁铁获得磁性,吸引衔铁向下运动,从而接通工作电路,使信号灯发光。因此,连接电路时,需将压力传感器与电磁铁线圈串联组成控制电路,将信号灯与电源通过衔铁的触点组成工作电路,确保电磁铁吸合时工作电路导通。
【解析】
1. 连接控制电路:将压力传感器的一端与电源的一极连接,压力传感器的另一端与电磁铁线圈的一端连接,电磁铁线圈的另一端连接到电源的另一极,形成完整的控制回路。
2. 连接工作电路:将信号灯的一端与电源的一极连接,信号灯的另一端连接到电磁继电器衔铁的下触点,衔铁的下触点的另一端连接到电源的另一极,这样当电磁铁吸引衔铁向下时,工作电路接通,信号灯发光。
【答案】
【知识点】
电磁继电器应用;电路连接
【点评】
本题结合实际应用考查电磁继电器的电路连接,需区分控制电路与工作电路,理解电磁继电器通过控制电路间接控制工作电路的特点,是电磁学在生活中的基础应用。
【难度系数】
0.5
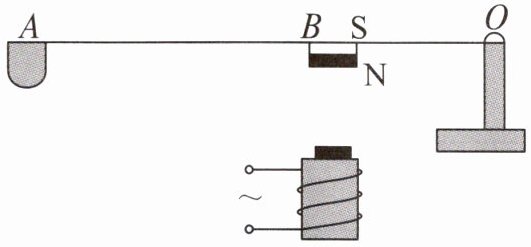
7. 下图是一个颈椎按摩仪的结构示意图,ABO可以看作是一个杠杆,O为支点,B处有一个条形磁体,A处有一个按摩槌头。当电磁铁输入方向可以改变的电流时,条形磁体会受到引力或斥力,带动按摩槌头振动,按摩槌头给颈部的力大小为6 N。已知$l_{AB}:l_{AO}=3:5$,则ABO可以看作一个
费力
杠杆,电磁铁的原理是电流的磁效应
。若按摩槌头向下运动,此时电磁铁的上端为S
极,条形磁体受到的引力或斥力为15 N
。答案
7. 费力 电流的磁效应 S 15 N
【解析】杠杆在使用的过程中,O为支点,A点受到的力为阻力,B点受到的力为动力,阻力臂大于动力臂,为费力杠杆。电磁铁通电后具有磁性,利用的是电流的磁效应。若按摩槌头向下运动,则电磁铁的上端与磁体的N极相互吸引,所以电磁铁的上端为S极。根据题意可知,$l_{AB}:l_{AO}=3:5$,则$l_{AO}:l_{BO}=5:2$;根据杠杆平衡条件可知 $F_A × l_{AO}=F × l_{BO}$,得 $F=\frac{F_A × l_{AO}}{l_{BO}}=\frac{6\ \mathrm{N} × 5}{2}=15\ \mathrm{N}$。
【解析】杠杆在使用的过程中,O为支点,A点受到的力为阻力,B点受到的力为动力,阻力臂大于动力臂,为费力杠杆。电磁铁通电后具有磁性,利用的是电流的磁效应。若按摩槌头向下运动,则电磁铁的上端与磁体的N极相互吸引,所以电磁铁的上端为S极。根据题意可知,$l_{AB}:l_{AO}=3:5$,则$l_{AO}:l_{BO}=5:2$;根据杠杆平衡条件可知 $F_A × l_{AO}=F × l_{BO}$,得 $F=\frac{F_A × l_{AO}}{l_{BO}}=\frac{6\ \mathrm{N} × 5}{2}=15\ \mathrm{N}$。
解析
【分析】
要解决本题,需依次完成四个步骤:1. 确定杠杆的支点、动力与阻力,比较动力臂和阻力臂大小判断杠杆类型;2. 明确电磁铁的工作原理;3. 根据按摩槌头的运动方向,结合磁极间的相互作用规律判断电磁铁的磁极;4. 利用杠杆平衡条件计算条形磁体受到的力。
【解析】
1. 杠杆类型判断:以O为支点,A处按摩槌头的力为阻力,阻力臂为$l_{AO}$;B处条形磁体的力为动力,动力臂为$l_{BO}$。已知$l_{AB}:l_{AO}=3:5$,则$l_{BO}=l_{AO}-l_{AB}=5-3=2$份,阻力臂$l_{AO}$大于动力臂$l_{BO}$,因此该杠杆为费力杠杆。
2. 电磁铁原理:电磁铁是利用电流的磁效应工作的,即通电导体周围存在磁场。
3. 磁极判断:按摩槌头向下运动,说明B处条形磁体受到向下的吸引力(条形磁体下端为N极,异名磁极相互吸引,故电磁铁上端需与N极相吸),因此电磁铁的上端为S极。
4. 力的计算:根据杠杆平衡条件$F_A · l_{AO}=F · l_{BO}$,由$l_{AB}:l_{AO}=3:5$得$l_{BO}=\frac{2}{5}l_{AO}$,代入$F_A=6\ \mathrm{N}$,解得$F=\frac{F_A · l_{AO}}{l_{BO}}=\frac{6\ \mathrm{N} ×5}{2}=15\ \mathrm{N}$。
【答案】
费力;电流的磁效应;S;15 N
【知识点】
杠杆分类;电流的磁效应;磁极间的相互作用
【点评】
本题结合实际生活中的颈椎按摩仪场景,综合考查杠杆、电磁学的基础知识点,属于基础应用类题目,需要学生掌握基本物理规律并能灵活应用。
【难度系数】
0.6
