

 登录
9. 图丙为某一商场里的自动扶梯,有乘客时运行较快,无乘客时运行较慢,为避免较小儿童(体重小于30 kg)独自上梯时电梯加快运行,触发其加快运行的乘员质量至少为30 kg。其简易电路设计如图甲所示,限流电阻的阻值为$R_1$,力敏电阻(安装在电梯踏板,所受压力大小为乘员重力)的阻值$R_2$随压力在0~800 N的变化范围内成线性变化,如图乙所示,电阻箱的阻值为$R_3$,$g$取10 N/kg。
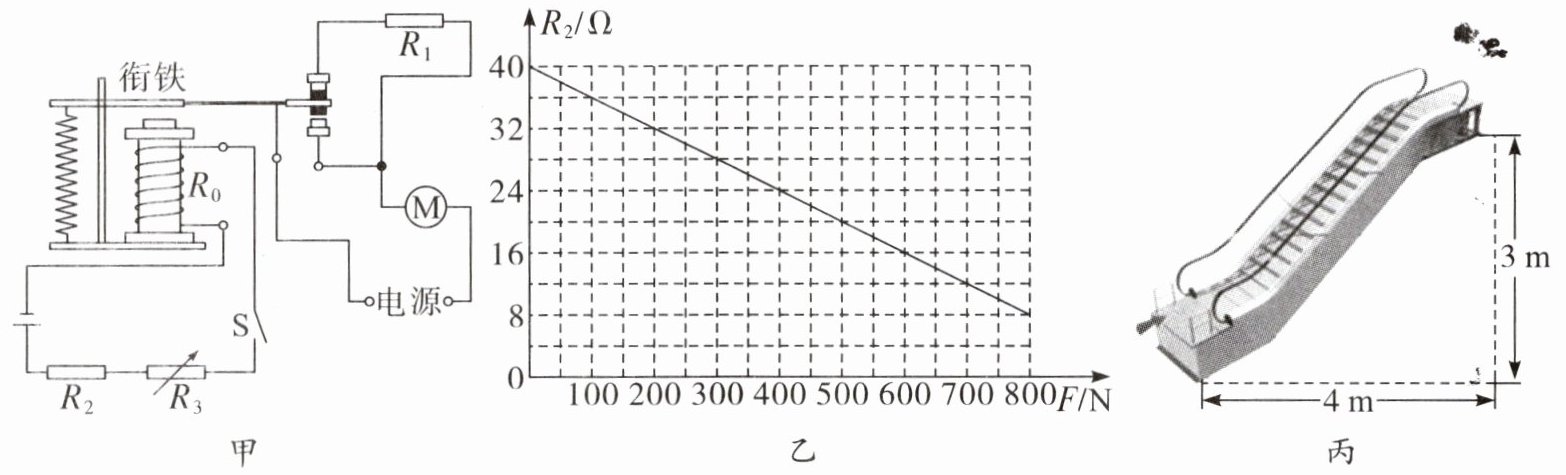
(1)力敏电阻是一种
(2)电梯的电动机运行时将电能转化为
(3)已知控制电路电源电压为12 V,电磁继电器的衔铁吸合电流为20 mA,线圈电阻$R_0=20\ \Omega$,为使大于30 kg的乘员站上电梯时加快运行,则电阻箱阻值应设置为
(1)力敏电阻是一种
半导体
(选填“导体”“绝缘体”“超导体”或“半导体”)传感器,开关S闭合时,电磁铁上方为S
(选填“N”或“S”)极。(2)电梯的电动机运行时将电能转化为
机械能
;图丙中标有该商场自动扶梯的部分几何尺寸,已知扶梯较慢时以0.5 m/s的速度匀速上行,较快时以2倍的速度匀速上行,质量为50 kg的小明站在该扶梯上从商场一楼到二楼,则扶梯对他做功的功率是300
W。(3)已知控制电路电源电压为12 V,电磁继电器的衔铁吸合电流为20 mA,线圈电阻$R_0=20\ \Omega$,为使大于30 kg的乘员站上电梯时加快运行,则电阻箱阻值应设置为
552
Ω。经调查发现,30 kg的触发值设置仍然不够安全,若想调高触发质量,则应该将电阻箱$R_3$的阻值调大
(选填“调大”“调小”或“保持不变”)。答案
9. (1) 半导体 S
(2) 机械能 300
(3) 552 调大
(2) 机械能 300
(3) 552 调大
解析
【分析】
本题围绕自动扶梯的控制电路与力学、电学知识结合展开,分三小问逐一分析:
1. 第一问:力敏电阻由半导体材料制成,属于半导体传感器;利用安培定则判断电磁铁极性,根据控制电路电流方向确定上端磁极。
2. 第二问:电动机的能量转化为电能到机械能;结合小明的重力、扶梯几何尺寸,通过竖直分速度计算扶梯对他做功的功率。
3. 第三问:根据欧姆定律算出衔铁吸合时的总电阻,结合30kg乘员的压力从图乙得对应R₂,进而算出电阻箱R₃;若调高触发质量,需更大压力才触发,此时R₂更小,需调整R₃保持总电阻不变。
【解析】
(1) 力敏电阻利用半导体材料的特性制成,属于半导体传感器;根据安培定则,控制电路中电流从电磁铁下端流入、上端流出,右手握住螺线管,四指沿电流方向,大拇指指向螺线管下端(N极),故上端为S极。
(2) 电动机运行时消耗电能,输出机械能,将电能转化为机械能;小明的重力$G=mg=50\ \mathrm{kg}×10\ \mathrm{N/kg}=500\ \mathrm{N}$,扶梯长度由勾股定理得$s=\sqrt{3^2+4^2}=5\ \mathrm{m}$,较快速度$v=2×0.5\ \mathrm{m/s}=1\ \mathrm{m/s}$,竖直方向分速度$v_y=v×\frac{3}{5}=0.6\ \mathrm{m/s}$,扶梯对他做功的功率$P=Gv_y=500\ \mathrm{N}×0.6\ \mathrm{m/s}=300\ \mathrm{W}$。
(3) 控制电路衔铁吸合时电流$I=20\ \mathrm{mA}=0.02\ \mathrm{A}$,总电阻$R_{\mathrm{总}}=\frac{U}{I}=\frac{12\ \mathrm{V}}{0.02\ \mathrm{A}}=600\ \Omega$;30kg乘员的压力$F=G'=30\ \mathrm{kg}×10\ \mathrm{N/kg}=300\ \mathrm{N}$,由图乙得$R_2$随$F$的关系:$R_2=40\ \Omega-\frac{40\ \Omega-8\ \Omega}{800\ \mathrm{N}}×F=40\ \Omega-0.04\ \Omega/\mathrm{N}×F$,代入$F=300\ \mathrm{N}$得$R_2=28\ \Omega$;总电阻$R_{\mathrm{总}}=R_0+R_2+R_3$,故$R_3=600\ \Omega-20\ \Omega-28\ \Omega=552\ \Omega$;若调高触发质量,需更大压力才使电流达到吸合值,此时$R_2$更小,为保持总电阻不变,应将$R_3$调大。
【答案】
(1) 半导体;S
(2) 机械能;300
(3) 552;调大
【知识点】
半导体应用、安培定则、电功率计算、欧姆定律应用
【点评】
本题结合电磁继电器、力敏电阻、功率计算等知识点,考查学生综合应用物理知识解决实际问题的能力,需理清各物理量间的关系,难度适中。
【难度系数】
0.5
