
 登录
例2 “研究杠杆平衡条件”的实验可采用图11-3所示的装置。实验前,应调节横杆AB在水平位置平衡,这样做的好处是:
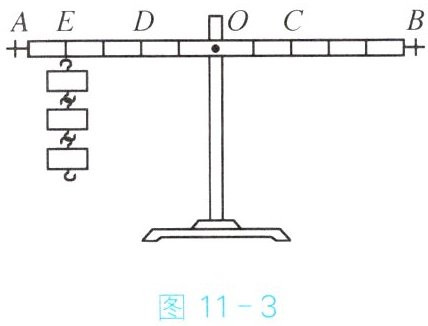
解题分析 探究杠杆平衡时作用在杠杆上的力主要是由悬挂在杠杆下方的钩码来实现,力的方向竖直向下。当杠杆处于水平位置时,力的方向与杠杆垂直,这时从支点到钩码悬挂点的距离就是力臂,可以从杠杆上的刻度直接读取,所以设计水平位置为杠杆的平衡位置。在实验前要先调杠杆在水平位置平衡——相当于杠杆不受外力时在水平位置平衡为初始位置。实验用的杠杆两端各装有一个螺钉和一只螺母,通过调整螺母的位置,消除在不受外力时由于尺寸误差、位置变化等细小因素导致的杠杆不平衡。实验中使用弹簧测力计向上拉代替钩码的作用使杠杆平衡,要注意拉力的作用点与作为“阻力”的钩码的悬挂点应在支点的同一侧,这样,两个力使杠杆可能转动的方向是相反的,才有可能平衡。
答案 便于测量力臂 左 6 3 竖直向上
关键提示 计算悬挂的钩码个数、读取弹簧测力计的示数时均根据杠杆平衡条件,其中使用弹簧测力计上拉时,拉力竖直向上才能与杠杆垂直,此时力臂有最大值,拉力最小(根据杠杆平衡条件,杠杆平衡时拉力与力臂的乘积为定值)。
便于测量力臂
;若观察到B端偏低,可将B端螺母向左
边调。若实验时在E处挂三个质量均为50 g的钩码,则在C点应挂6
个钩码,杠杆才能平衡;若C点不挂钩码,改在D点用弹簧测力计拉,为使杠杆平衡,这时弹簧测力计的最小示数应为3
N,拉力的方向应竖直向上
。解题分析 探究杠杆平衡时作用在杠杆上的力主要是由悬挂在杠杆下方的钩码来实现,力的方向竖直向下。当杠杆处于水平位置时,力的方向与杠杆垂直,这时从支点到钩码悬挂点的距离就是力臂,可以从杠杆上的刻度直接读取,所以设计水平位置为杠杆的平衡位置。在实验前要先调杠杆在水平位置平衡——相当于杠杆不受外力时在水平位置平衡为初始位置。实验用的杠杆两端各装有一个螺钉和一只螺母,通过调整螺母的位置,消除在不受外力时由于尺寸误差、位置变化等细小因素导致的杠杆不平衡。实验中使用弹簧测力计向上拉代替钩码的作用使杠杆平衡,要注意拉力的作用点与作为“阻力”的钩码的悬挂点应在支点的同一侧,这样,两个力使杠杆可能转动的方向是相反的,才有可能平衡。
答案 便于测量力臂 左 6 3 竖直向上
关键提示 计算悬挂的钩码个数、读取弹簧测力计的示数时均根据杠杆平衡条件,其中使用弹簧测力计上拉时,拉力竖直向上才能与杠杆垂直,此时力臂有最大值,拉力最小(根据杠杆平衡条件,杠杆平衡时拉力与力臂的乘积为定值)。
答案
1. 便于测量力臂
2. 左
3. 6
4. 3
5. 竖直向上
关键提示 计算悬挂的钩码个数、读取弹簧测力计的示数时均根据杠杆平衡条件,其中使用弹簧测力计上拉时,拉力竖直向上才能与杠杆垂直,此时力臂有最大值,拉力最小(根据杠杆平衡条件,杠杆平衡时拉力与力臂的乘积为定值)。
2. 左
3. 6
4. 3
5. 竖直向上
关键提示 计算悬挂的钩码个数、读取弹簧测力计的示数时均根据杠杆平衡条件,其中使用弹簧测力计上拉时,拉力竖直向上才能与杠杆垂直,此时力臂有最大值,拉力最小(根据杠杆平衡条件,杠杆平衡时拉力与力臂的乘积为定值)。
